船舶"平衡大师" 减摇鳍如何让航行更平稳
一、为什么船会摇?
船舶在风浪中航行时,受波浪、风和洋流的作用,会产生横摇、纵摇和艏摇等多种运动。其中横摇(左右摇摆)对乘员的舒适性、货物安全和设备正常运转影响最大。剧烈的横摇不仅会导致晕船,还可能引发货物移位、设备损坏甚至倾覆风险。
二、什么是减摇鳍?
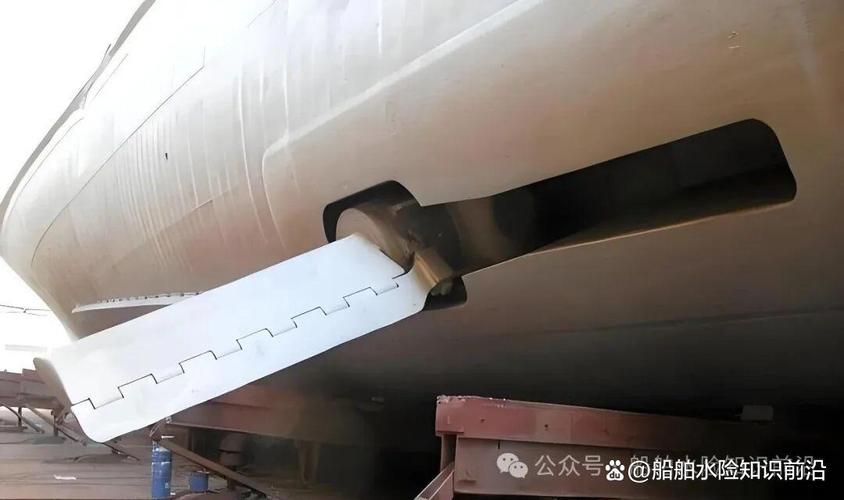
减摇鳍(Fin Stabilizer)是安装在船体舯部两舷水下的一种主动控制系统,本质上是两片可旋转的机翼形鳍板。它通过传感器实时监测船舶的横摇运动,控制系统驱动鳍板改变攻角,利用水流在鳍面上产生的升力形成抵抗横摇的力矩,从而大幅削弱船舶的摇摆幅度。
减摇鳍的系统组成通常包括:
- 鳍板:机翼形结构,产生稳定力矩的执行部件;
- 液压/电动驱动装置:驱动鳍板转动,改变攻角;
- 传感器组:陀螺仪测量横摇角速度和角度,加速度计辅助判断;
- 控制单元:根据传感器信号计算最优鳍角,实时闭环控制。
三、工作原理
减摇鳍的核心原理是利用流体动力学中的升力。当船舶向右横摇时,控制系统使左右鳍板转动到合适攻角,水流经过鳍面产生方向相反的升力,形成与横摇方向相反的力矩,从而“抵消”摇摆。
控制系统的关键在于相位控制:鳍板产生的稳定力矩必须与横摇速度方向相反,才能在最佳时机抑制摇摆。现代减摇鳍采用自适应控制算法,可根据航速、浪况和海况自动调整增益,在零航速到高航速范围内均能有效工作,部分先进系统在锚泊或低速航行时也能提供一定减摇效果。
四、减摇鳍的优势与局限
优势:
- 减摇效果显著,在适用航速下通常可减少横摇幅度60%~90%;
- 自动化程度高,无需人工干预;
- 对航速影响小,阻力增加有限;
- 可与其他减摇装置(如减摇水舱)协同工作。
局限:
- 减摇效果与航速相关,低速时效果下降(新型零航速减摇鳍已有所改善);
- 需要船体开孔安装,对船体结构和密封性有较高要求;
- 设备成本较高,维护需要专业液压/电控技术;
- 在极端海况下鳍板可能超出工作范围,需有限位保护。
五、应用场景
减摇鳍广泛应用于对舒适性和作业稳定性要求较高的船舶,包括:
- 客滚船与邮轮:提升乘客舒适度,减少晕船;
- 科考船:保障精密仪器在稳定平台上工作;
- 海军舰艇:提高武器系统精度和舰员作战效能;
- 游艇与公务船:改善乘坐体验和作业条件;
- 海工支持船:保障海上作业安全。
六、技术发展趋势
随着控制技术和材料科学的进步,减摇鳍正朝以下方向发展:
- 零航速减摇:通过鳍板主动拍水产生升力,实现锚泊或低速状态下的减摇;
- 智能化控制:融合海浪预测、机器学习算法,实现前馈+反馈复合控制;
- 轻量化与高效化:采用复合材料鳍板和高效电驱系统,降低重量和维护成本;
- 集成化系统:与减摇水舱、陀螺减摇装置等组成综合减摇系统,覆盖全航速范围。
##
减摇鳍作为船舶的“平衡大师”,用一片小小的机翼在流水中化解风浪带来的摇摆,是船舶减摇技术中最成熟、应用最广泛的主动装置之一。从客船舒适性到科考作业精度,从军舰作战效能到海工安全,减摇鳍在现代船舶工程中扮演着不可替代的角色。随着零航速技术和智能控制的发展,这位“平衡大师”的能力边界还将不断拓展。
如若转载,请注明出处:http://www.bbnfhy.com/product/46.html
更新时间:2026-10-30 06:08:43